NEWS
11
2025-07
哥伦比亚大学:硅胶3D打印软体肌肉
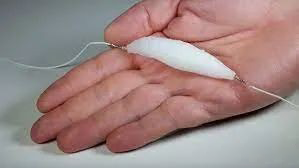
哥伦比亚大学工程学院教授 Hod Lipson 领导的 Creative Machines Lab 开发出了一种 3D 打印合成软体肌肉,是一种独一无二的人造活动组织,具有内在扩张能力。这种新材料的应变密度是天然肌肉的15倍,可以提起自身重量1000倍的物体。它能做出推、拉、弯曲、扭动和举重等动作,不必像之前一样,依赖外部压缩机或高压设备来动作,解决了软体机器人方面一个长期存在的难题。具体研究成果发表在科学期刊《Nature Communications》上,题为 Soft Material for Soft Actuators 。
Lipson教授说到:“在需要与人类接触和互动的领域中,软体机器人有着巨大的发挥空间。与传统刚性机器人不同,软体机器人可以复制抓取和操作等自然动作,执行精细的任务,或捡起柔软的物体,在制造业和医疗保健等领域中都能提供许多帮助。”
研究团队指出,现有的软致动器技术通常是基于弹性体外壳的气动或液压膨胀,当注入空气或者液体时,弹性体外壳会膨胀。这类技术所需的外部压缩机和压力调节设备无法实现软体机器人微型化,机器人也不能够独立移动和工作。由于许多材料都无法同时具备高应力和高应变的理想性能,所以到目前为止都没有任何材料能够适用于软体驱动器。
为了做出具有高应变、高应力同时低密度的驱动器,论文的第一作者 Aslan Miriyev 使用硅胶作为基体,其微泡中遍布乙醇,制造出了能满足要求的软质材料。这种解决方案结合了其他材料的弹性性能和极端体积变化属性,同时具有易制造,成本低,环境友好的优点。
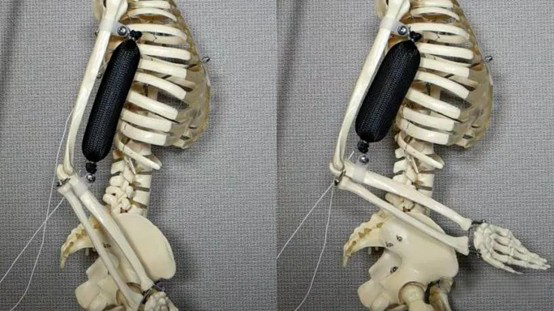
在3D打印制造出所需形状后,人造肌肉就能使用细电阻丝和8V低电压来进行电力驱动。在一系列的机器人应用测试中,人造肌肉显示出非常好的的膨胀收缩能力,当通电加热到80°C时,膨胀率可达900%。通过计算机控制,人造肌肉几乎可以在任何设计中执行动作任务。
Miriyev博士认为这种软质材料是最接近天然肌肉的人造材料,可能会彻底改变现在软体机器人方案的设计方式。未来研究人员将继续在这一基础上,加入导电材料来取代嵌入式导线,进而加快肌肉的反应时间,并增加其保质期。除此之外,团队还计划探索人工智能控制肌肉的方法,这可能是复制自然运动的 “最后一座里程碑”。
其他前沿技术
联系我们


 扫码加微信咨询