NEWS
03
2026-06
粒子图像测速法(PIV)
什么是粒子图像测速法(PIV)?
粒子图像测速法(PIV)是基于光学成像的非侵入式流场诊断技术,核心通过追踪微米级示踪粒子(如空心微珠、荧光颗粒)的运动反演流体速度。其流程为:向流场播撒粒子后,激光片光源照亮目标区域,高速相机以微秒级间隔捕获两帧粒子图像,通过互相关算法计算位移,结合时间差生成全场瞬时速度矢量,假设粒子运动与流体同步。该技术突破皮托管、热线风速仪等单点测量局限,可同步获取数万空间点数据,擅长解析涡旋、边界层分离等复杂流场结构,广泛用于风洞机翼绕流重构、微流控液滴涡旋分析及血细胞流动研究。
技术特点包括:高时空分辨率,可同步获取百万级空间点的速度数据,例如在超音速风洞中解析气流细节。非侵入性,避免测量装置干扰流场,适用于航空发动机燃烧室、心血管血流等复杂场景。多维度测量,衍生出立体PIV(SPIV)和断层PIV(Tomo-PIV),可重构三维速度场,如分析微流控芯片内的涡旋结构。
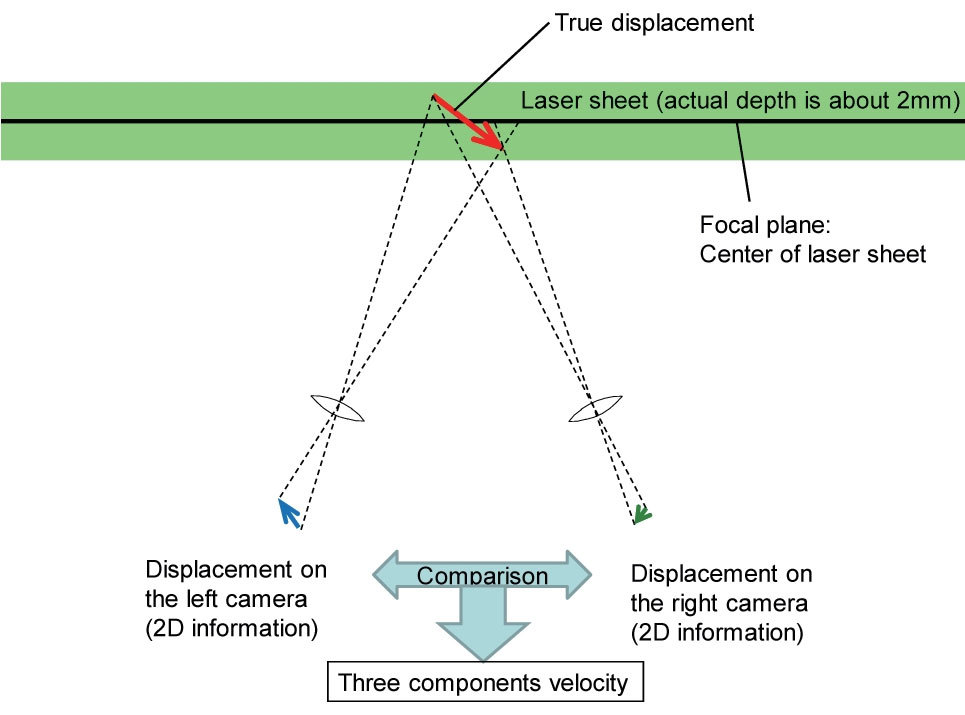
图1 立体粒子图像测速法原理
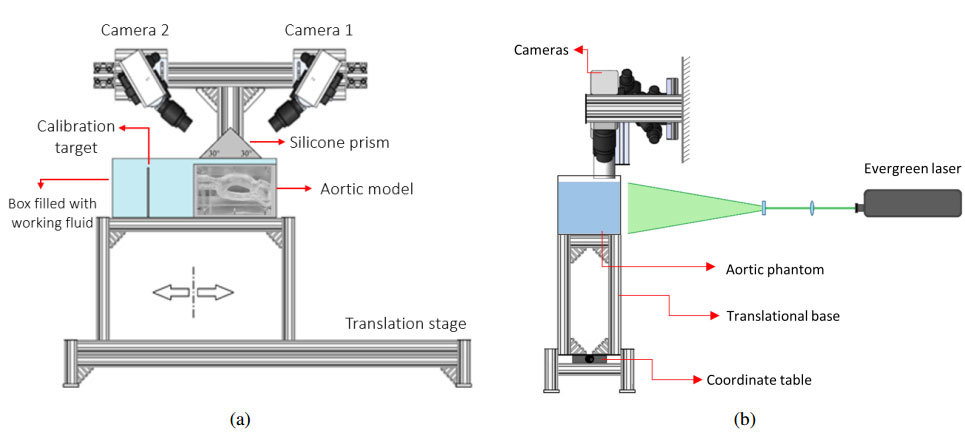
图2 立体声PIV组件和测试部分的示意图(a)前视图(b)侧视图
PIV技术的分类
2D PIV技术
经典的PIV技术可以定义为二维(2D)测量技术,并且只能测量与流速向量有关的照明激光片平面中的两个组件。由于透视转换,速度向量的平面成分丢失了,而无法恢复的错误会影响平面成分。
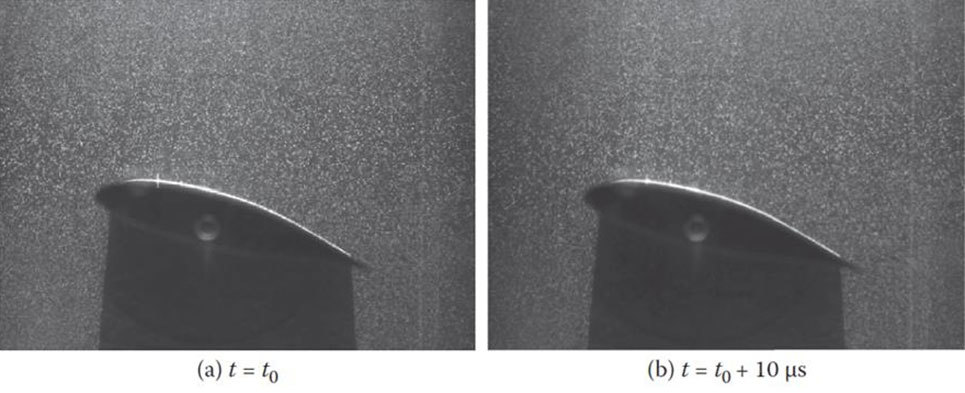
图3 2D PIV图像和相应的速度分布。
3D PIV技术
3D PIV技术采用三个或更多相机来记录与各种观察方向的测量量有关的示踪剂粒子的位置。基于3D图像重建的测量体积,对与示踪剂颗粒有关的位置的测定进行了测定。测量体积中与示踪剂颗粒有关的3D位移的测定是通过使用粒子跟踪(对于3D-PTV)或基于3D校正的图像处理算法来完成的。
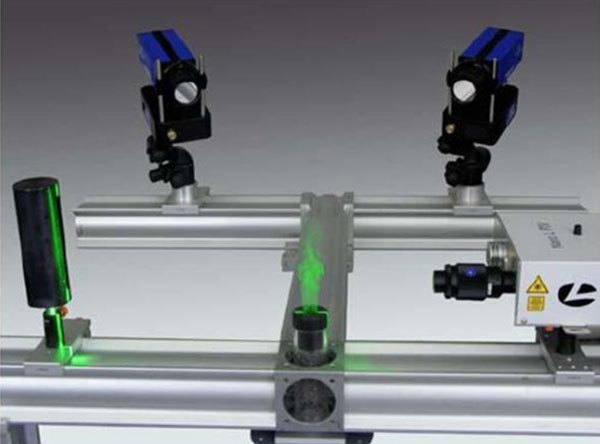
图4 基于立体成像原理的3D立体PIV设备
µPIV技术
µPIV显影颗粒的大小必须很小,以便在不影响流场的情况下努力地跟随流动,从而产生不必要的大图像并堵塞设备。同时,颗粒的大小也需要足够大,以使成像有效并减少布朗运动的影响。Santiago等人首先提出了微粒子图像速度法(µPIV)方法。其中通过交叉相关获得的图像来计算速度场。在过去的十年中,该方法已成为微通道中流体速度测量的标准工具。
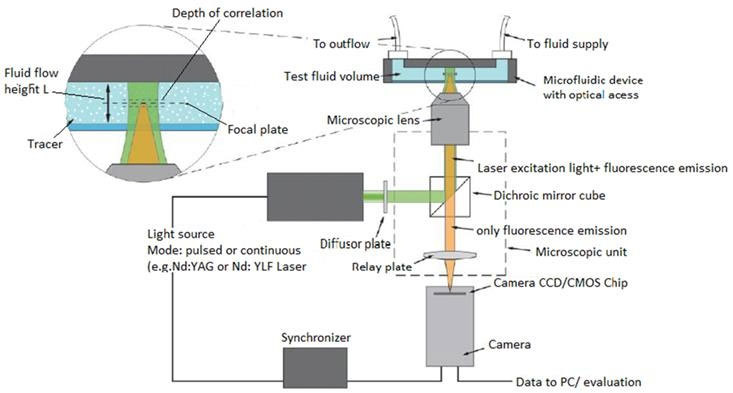
图5 µPIV的示意图
近年来,已经成功地开发了各种先进的PIV技术,包括三维(3D)粒子跟踪速度计(3D-PIV),层析成像PIV,全息PIV技术和Stereo PIV。全息PIV采用全息技术来记录图像,从而确定与速度向量相关的所有三个组件,用于整个流体流量。在当前的PIV技术中,HPIV具有最高的测量精度和空间分辨率。
PIV技术的应用
边界层流测量
可以通过立体粒子图像速度计(SPIV)进行三个组件速度场的测量,即以圆形横截面的方式即时与管道内部的流动有关。
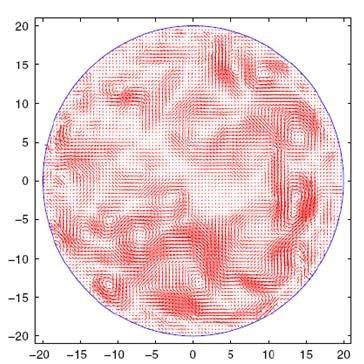
图6 管道横截面中瞬时湍流场的示例。显示的分辨率为8×8 px,或0.5×0.5 mm2。
超音速流测量
层析成像结果更适合3D直接的相互作用结构。与电击湍流的3D瞬时流动组织还可以根据正确的正交分解和层学粒子粒子图像速度法来评估与冲击湍流的冲击波入射边界层相互作用。图8揭示了包含直接流速度无关测量的体积。域范围为0.1-0.6δ。
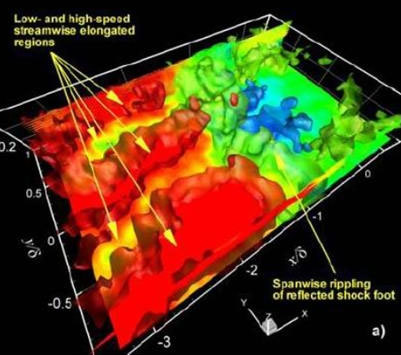
图7 PIV中的冲击管和冲击隧道
冲击管和冲击隧道会产生可压缩性,这可以通过较大的趋势和短时间来表示。PIV被广泛并有效地应用于冲击隧道和试管中的各种流程构型。带有冲击管和PIV系统的实验排列如图9示。
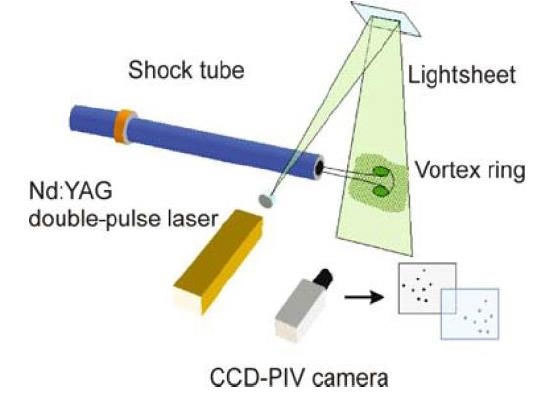
图8 带冲击管的PIV测试示意图
PIV实际应用案例分享
案例一:μPIV测量内皮细胞上的壁剪应力分布
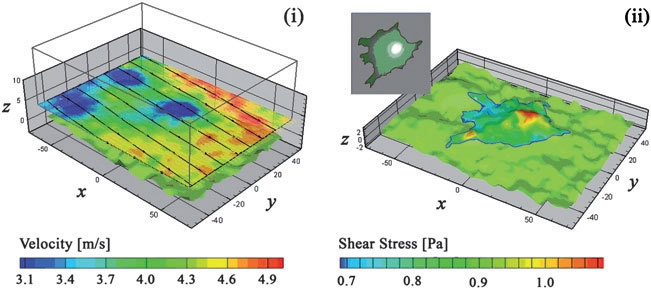
图9 μPIV在微流体芯片中的内皮细胞培养物上的应用。(i)使用多平面μPIV测量与内皮细胞层平行的测量平面中的2D速度场。(ii)速度测量值用于重建单个细胞上细胞层的表面形貌和剪切应力分布
PIV可以在旨在体外研究,处理或筛选生物学样品的实验室和微流体设备中找到广泛的应用。Kim使用μPIV来表征新型的微流体设备的流量范围,用于在流量范围内培养粘附的细胞,以培养粘附细胞。使用μPIV研究了流动诱导的机械刺激对内皮细胞的影响。通过μPIV测量重建了单个内皮细胞上的壁剪应力分布。
案例二:PIV用于全尺度骑行者的空气动力学分析
提出了一种测量大规模复杂空气流动流的新型方法,并应用于全尺度骑自行车者的空气动力学分析。该方法基于同轴体积速度法和机器人技术的组合。紧凑的CVV技术提供了改进的光学访问,它消除了探测运动后重新校准的需求。与协作机器人臂结合的结合可以使大型流体结构域快速分配到多个相邻的子体积测量值中。
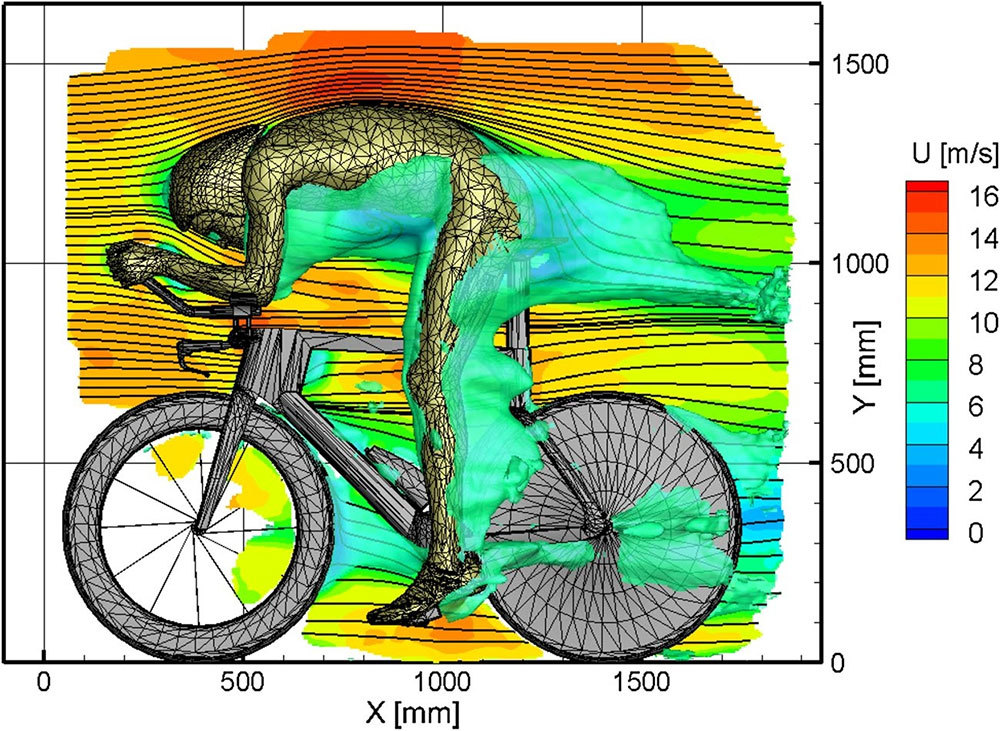
图10 u=14 m/s的时间平均速度场,通过中心平面(z=0毫米)中的流向速度u的轮廓平面可视化,包括表面流线,以及u=7米/秒的等值面可视化
其他前沿技术
联系我们


 扫码加微信咨询