NEWS
03
2026-06
基于欠挤出的生物启发式 3D 打印:实现软质与硬质材料牢固结合
一、研究背景与挑战
脊椎动物依靠刚性结构(如骨骼)支撑与柔性组织(如肌肉)适应的协同作用,高效应对环境交互,这为软机器人设计提供了灵感。将刚性与柔性材料整合,可解决软机器人抓取重物能力弱、精密元件缺乏保护等局限,但软硬材料结合界面耐用性差的问题长期制约混合机器人发展。
现有解决方案存在明显缺陷:传统硅酮胶粘合易失效,是结构薄弱点;多喷头 3D 打印等专用设备成本高、普及率低;现有熔融沉积成型(FDM)技术的互锁结构密度不足,难以满足耐用性需求。为此,研究团队开发了一种适用于几乎所有商用 FDM 打印机的技术,利用常见的 “欠挤出” 现象,模仿生物纤维结缔组织的多孔结构,实现软硬材料的牢固结合。
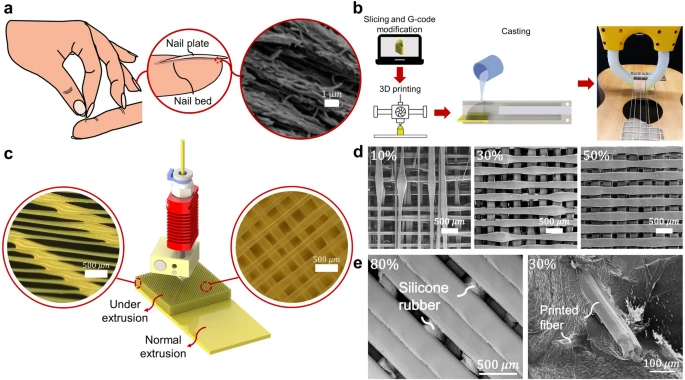
图注(a)在自然界中,结缔组织的重要功能之一是将刚性组织与软质组织牢固结合。以人类指甲为例,甲床通过指甲板底部的角蛋白纤维网实现粘合(图 1a 经许可转载自 [34])。(b)混合抓手的制备流程。(c)搭接剪切结合测试样品的 3D 渲染图,含打印纤维的显微放大图。3D 渲染采用 SolidWorks 2021 SP5.1 软件制作(网址:https://www.solidworks.com/,法国达索系统公司),序列号:9710-0056-4796-9400,授权方:特文特大学。(d)不同欠挤出百分比下打印样品的扫描电子显微镜(SEM)图像。(e)不同欠挤出百分比下的样品在硅橡胶注入多孔区域后的 SEM 图像:可见在较低流量下,软质橡胶能完全包裹打印纤维。
二、核心技术原理
生物启发:纤维结缔组织的启示
自然界中,脊椎动物通过胶原纤维交织的多孔结缔组织(如肌腱、指甲与甲床的连接)实现软硬组织的稳固结合 —— 多孔结构既降低应力集中,又通过机械互锁增强界面结合。研究以此为灵感,将 FDM 打印中 “欠挤出” 这一常见缺陷转化为优势。
欠挤出的可控利用
欠挤出指 FDM 打印中挤出机供料不足,导致沉积材料被拉伸,形成细于喷嘴标称尺寸的纤维。通过调整流量百分比(10%-50%) 与打印速度(80mm/s 为主) ,可精准控制纤维直径与多孔结构孔隙率:
- 低流量形成更细纤维与更高孔隙率,利于软质硅胶渗透;
- 纤维交织形成类似结缔组织的网格,与硬质 PLA(聚乳酸)通过层间融合稳固连接,同时与软质硅胶形成机械互锁。
制备流程
设计与参数调整:将刚性段与欠挤出多孔段分开设计,通过修改 G 代码为多孔段设置低流量参数;
3D 打印:用 Creality Ender-5 打印机打印 PLA 基底,底层为 100% 流量刚性段,上层为欠挤出多孔段;
硅胶浇注:将打印件放入模具,向多孔段浇注硅胶(伊科菲克斯 00-10 或龙皮 10),真空除泡后固化,完成混合部件制备。
三、关键实验结果
显微验证:结构可控性
扫描电子显微镜(SEM)与数码显微成像显示:
- 打印纤维直径与理论预测值平均误差仅 7μm,10% 流量下可获得直径 73μm 的细纤维;
- 硅胶能充分渗透多孔结构,30% 流量打印的纤维可被硅胶完全包裹,为机械互锁提供基础。
结合强度测试:优于传统粘合剂
通过搭接剪切试验与 180° 剥离试验,对比该技术与商用 Sil-Poxy 硅酮胶的性能,结果显示:
- 伊科菲克斯 00-10 硅胶:30% 欠挤出样品的搭接剪切强度提升 106%,剥离强度提升 226%,断裂力达 12.45±1.22N,远高于胶粘合样品的 6.03±1.08N;
- 龙皮 10 硅胶:30% 欠挤出样品的搭接剪切强度提升 68%,剥离强度提升 281%,耐受剥离力达 34.82±5.29N,显著优于胶粘合样品;
- 填充率测试表明,25% 填充率 + 30% 流量组合的结合强度最优,剥离力达 13.88±0.54N。
压力测试:适配气动软机器人
针对气动软机器人的核心需求,进行气球膨胀测试:
- 欠挤出样品的耐受压力是传统胶粘合的 3 倍以上:30% 欠挤出的伊科菲克斯样品耐受压力达 8.2±0.4kPa(胶粘合仅 5kPa),龙皮 10 样品达 36.6±0.4kPa(胶粘合低于 8kPa);
- 循环稳定性优异:30% 欠挤出的伊科菲克斯样品在 1000 次循环测试(压力为最大耐受值的 80%)后,仅因硅胶轻微塑性变形导致压力小幅下降,结合界面保持完整。
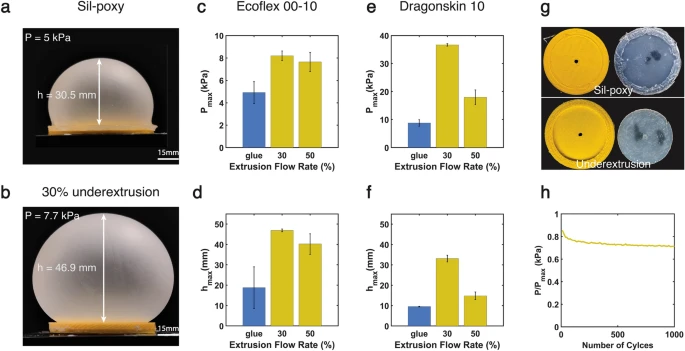
图注 混合充气样品的气球膨胀压力测试结果(对比胶粘合与欠挤出结合)
(a)硅酮胶(Sil-Poxy)粘合的伊科菲克斯 00-10 样品失效渗漏前的状态;(b)欠挤出结合的伊科菲克斯样品:发生塑性变形但未断裂,耐受压力(7.7 kPa)高于胶粘合样品;(c、d)伊科菲克斯 00-10 硅胶在三种结合方式下的最大耐受压力与最大形变;(e、f)龙皮 10 硅胶在两种欠挤出率与硅酮胶粘合下的最大耐受压力与最大形变;(g)失效样品分析:硅酮胶粘合样品因粘合界面分离失效,欠挤出样品因界面应力集中失效;(h)30% 欠挤出结合的伊科菲克斯 00-10 样品在 1000 次循环测试中的表现(循环压力为(c)中最大压力的 80%)。(原始数据见数据可用性部分)
四、应用演示:混合机器人原型
研究基于该技术开发两款混合抓手,验证实际应用价值:
- 带 “指甲” 的软执行器:模仿人类指甲与甲床的连接,在软质弯曲执行器外层结合 3D 打印刚性 “指甲”。该抓手可抓取 LED 灯、M2 螺母等微小物体,解决传统软抓手操控精细物品能力弱的问题;
- 六边形充气抓手:由刚性 PLA 框架与软质充气面板组成,通过欠挤出技术连接面板与硅胶软关节。抓手可单独或同步驱动多个充气面板,适配不同形状物体,兼具刚性结构的支撑力与软质材料的适应性。
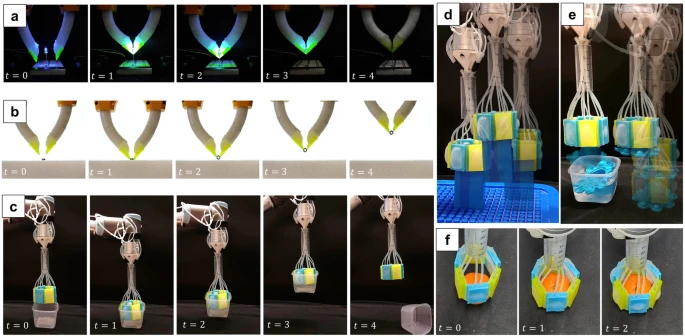
图注 采用所提技术制备的混合抓手
(a、b)受生物启发的混合抓手(模仿人类指甲):刚性指甲板与多孔网格结合,复刻指甲与甲床的天然结合,可操控 LED 灯(a)或 M2 螺母(b);(c-f)六边形软硬混合充气抓手:可通过外表面(c)与内表面(d、e)操控物体;充气膜与软质铰链均通过欠挤出技术与刚性段结合,提升了对不同尺寸物体的抓取适应性;(f)抓手的技术图纸见补充材料图 S9、S10。
五、结论与未来方向
该技术以 FDM 打印机为基础,通过可控欠挤出实现软硬材料的高效结合,核心优势包括:无需专用设备、结合强度近 2 倍于传统粘合剂、耐受压力提升 3 倍,且可制备复杂混合结构。
未来研究将聚焦:
- 开发渐变刚度打印技术,进一步降低界面应力集中;
- 拓展 ABS、PETG 等更高强度打印材料的应用;
- 整合导电、磁性功能纤维,实现传感器与执行器的集成;
- 通过调整欠挤出参数,调控硅胶力学性能,优化软硬结构过渡。
该方法为低成本、高耐用性混合机器人的规模化制备提供了新路径,有望推动软机器人在精密操控、气动驱动等领域的应用突破。
其他前沿技术
联系我们


 扫码加微信咨询